
今天能点开核对的,主要是两条:一条把放射科的逐步读片接到开源三维 CT 视觉语言模型,一条把机器人仿真从 CPU 上的 MuJoCo 迁到可微分 GPU 内核。集群侧还有两则「上训练之前先自证」的工程文。
今天先看哪两条
- AI:NV-Reason-CT 把 NV-Reason-CXR 的思维链方法接到容积 CT,官方给出 CT-RATE 上 Macro-F1 0.614、Macro-AUROC 0.871。同日 SWE-Serve 把本地测试通过和线上服务通过拆开。
- 具身 / 实验室:Hugging Face 发布 NVIDIA Warp 与 MjWarp 教程,强调可微分、可复现,并给出把 MuJoCo 场景迁到 MjWarp 的流程。
AI:三维 CT 开始输出「逐步想」
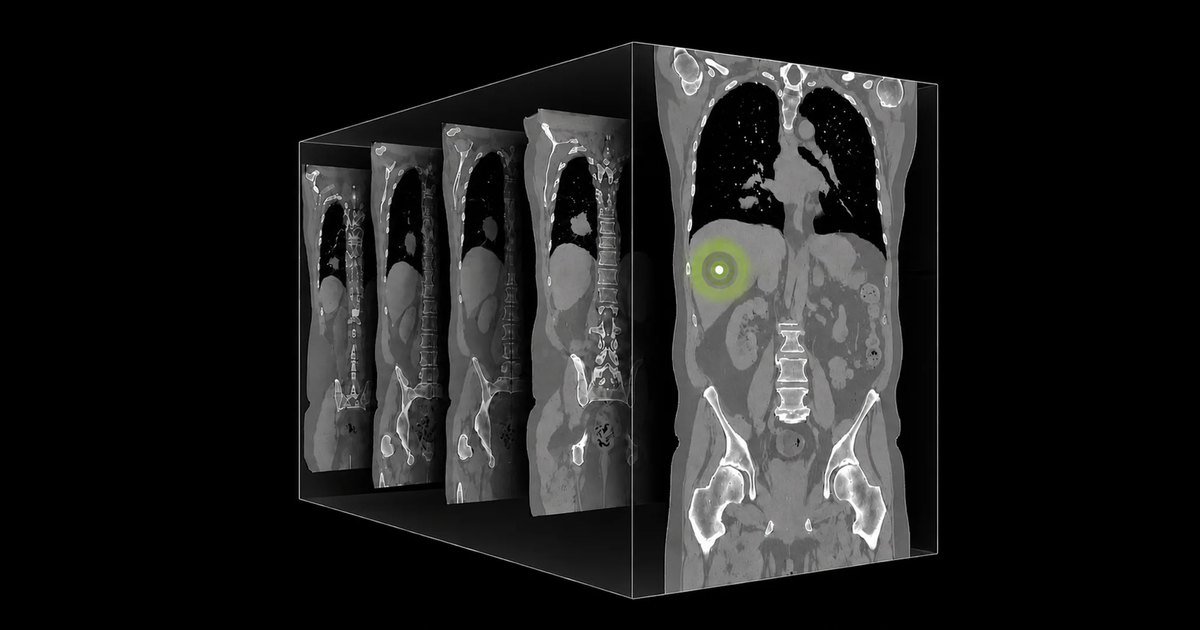
英伟达开发者博客 9 月 23 日发文,介绍开源研究模型 NV-Reason-CT。文章写明:这是把先前 NV-Reason-CXR 的推理方法,从胸片接到三维 CT;模型是「完整 3D Vision Transformer 编码器 + Qwen3.5-4B 语言模型」,训练目标是生成贴近放射科按解剖区域系统回顾的思维链。
同一篇给出 CT-RATE 基准数字:Macro-F1 0.614、Macro-AUROC 0.871,并称优于已发表的三维对比学习、以及 2D/3D 融合基线。NIH 放射科医生审过结构化报告与推理轨迹的临床合理性——这是官方转述的专家意见,不是第三方独立复现,解读时只当作「发布方提供的可信度叙述」。
同日同站还有一则评测向的硬数字,值得并读:SWE-Serve 从 83 个已合并的 SGLang PR 抽出 53 道推理工程题,覆盖模型使能、解码、缓存、调度、服务 API、分布式执行六类。其中 19 道会拉起真实服务、走完整 serving 路径。同一批补丁:完整校验通过率 45.9%,拿掉 live-serving 检查则到 69.4%——大约三分之一「别的测试都过」的补丁,会在线上服务路径失败。跨请求处理、调度、模型执行、KV cache 等多运行时域的题目,通过率再低 21.3 个百分点;文中写明每个被测模型都有这条落差。
集群侧两则开源控制器,性质是运维,不是新模型:
- NVIDIA Cluster Readiness Engine(NVCRE):开源 Kubernetes 控制器,在拓扑感知的节点组上跑真实分布式负载,用 Certification / Workflow / Job 三层自定义资源,把失败归到具体节点和类别(如 NCCL、NeMo 预训练)。自适应故障隔离会拆开失败组、重跑,直到收成一小撮嫌疑节点,而不是整组背锅。另有 WorkloadRun API,处理多机 GPU 负载的重复搭台。
- NodeWright:开源、Kubernetes 原生的节点舰队包管理器,按声明式更新宿主机操作系统。单节点顺序是:cordon → 等关键 Pod → drain → 打包装 → 必要时中断 → uncordon,并尊重 PodDisruptionBudget 与不可中断负载标签。DeploymentPolicy 支持固定 / 线性 / 指数分批,以及成功、失败阈值。包装覆盖内核参数、CVE 修复、安全代理、崩溃转储等宿主机操作,校验失败走 Kubernetes 表面。文中写明可与 NVIDIA AI Cluster Runtime 集成。
PyTorch 基金会同日发文,邀请高校、实验室、学生组把学术 PyTorch 项目带到 PyTorch Conference North America(10 月 20–21 日,圣何塞)。文中没有评审标准或中选名单,不展开。
具身 / 实验室:仿真先上 GPU
Hugging Face 9 月 23 日上线 NVIDIA 团队教程 How to Use NVIDIA Warp and MjWarp to Accelerate Robotics Simulation and Learning Workflows,作者署名为 Johnny Nuñez Cano、Asier Arranz、Rishabh Chadha、Ben Oliveri。能核对的要点:
- 从「一个有用的 Warp Kernel」说起,并点出对机器人有用的性质:可微分(Differentiability)与确定性(Determinism)。
- 解释 MuJoCo Warp(MJWarp):结构体、batch size、最小
step、性能调优,以及把 MuJoCo 场景迁到 MjWarp 的工作流。 - 对照句写得很清楚:经典 MuJoCo 是偏 CPU 的快速机器人仿真,用来开发、测试与控制;MjWarp 是把这条仿真栈接到 GPU 侧加速与学习闭环。
教程没有给出基准毫秒数或具体机器人型号,不补跑分。
信源
| 线 | 日期 | 标题 | 能核到的要点 | URL |
|---|---|---|---|---|
| AI | 2026-09-23 | Introducing NV-Reason-CT Open 3D CT VLM | 3D ViT + Qwen3.5-4B;CT-RATE Macro-F1 0.614 / Macro-AUROC 0.871;NIH 审过推理轨迹(官方转述) | https://developer.nvidia.com/blog/introducing-nv-reason-ct-open-3d-ct-vlm-for-radiologist-chain-of-thought-reasoning/ |
| AI | 2026-09-23 | How SWE-Serve Exposes the Gap Between Local Tests and Live Serving | 53 题 / 83 个 SGLang PR;19 道 live serving;45.9% vs 69.4%;跨域再低 21.3pp | https://developer.nvidia.com/blog/how-swe-serve-exposes-the-gap-between-local-tests-and-live-serving/ |
| AI | 2026-09-23 | Validate GPU Cluster Readiness Before AI Workloads Land | NVCRE:Certification / Workflow / Job;按节点归类失败;自适应隔离 | https://developer.nvidia.com/blog/validate-gpu-cluster-readiness-before-ai-workloads-land/ |
| AI | 2026-09-23 | Manage Kubernetes Node Fleets with NodeWright | 声明式宿主机更新;cordon–drain–apply–uncordon;DeploymentPolicy 分批 | https://developer.nvidia.com/blog/manage-kubernetes-node-fleets-with-nodewright/ |
| AI | 2026-09-23 | Bring Your Academic PyTorch Project to PyTorchCon NA | 10/20–21 圣何塞;面向高校与实验室项目 | https://pytorch.org/blog/from-research-project-to-open-source-ecosystem-bring-your-academic-pytorch-project-to-pytorchcon-na/ |
| 具身 | 2026-09-23 | How to Use NVIDIA Warp and MjWarp | Warp 可微分与确定性;MjWarp 迁移工作流 | https://huggingface.co/blog/nvidia/how-to-use-nvidia-warp-and-mjwarp |