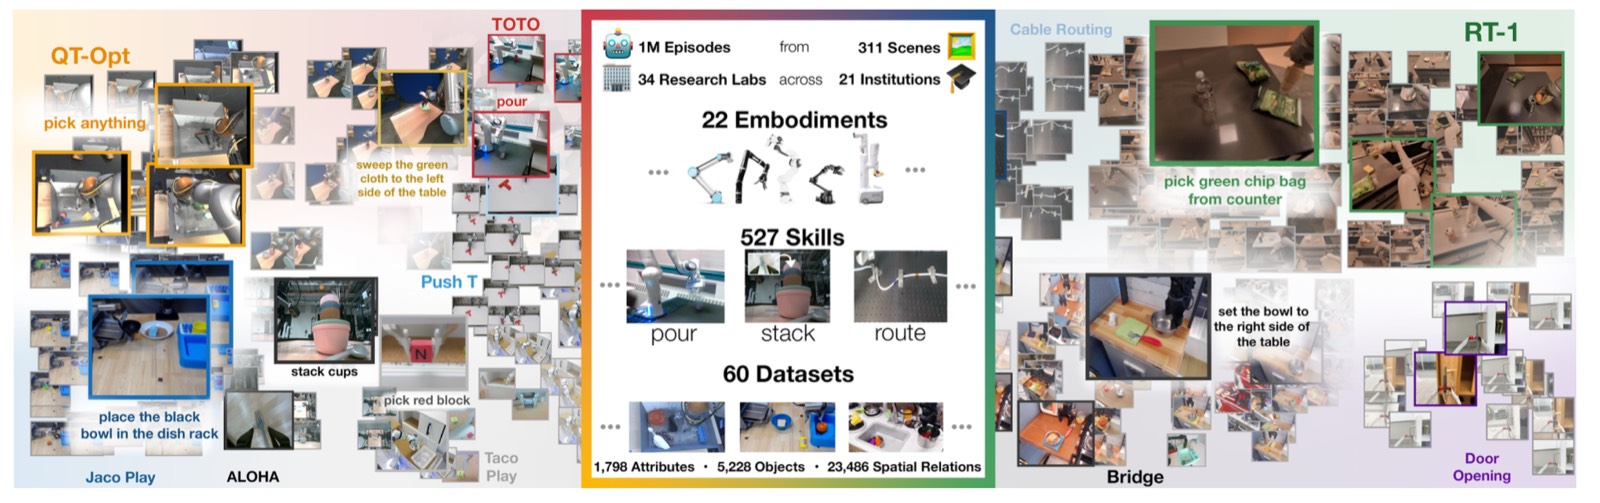
官方页面与 arXiv 论文给出跨本体、跨实验室的机器人操作数据:22 种本体、60 个既有数据集汇入、1M+ 真实轨迹。免费读者看到这里。下面会员部分拆:数据里有什么、训练时怎么粗对齐、实验证明了什么正向迁移、以及你自己做采集时不该抄宣传片的三件事。
具身智能 · 开源项目 · 2026-09-03
会员 · 还剩 15367 分钟更新于 2026-09-03
Open X-Embodiment:具身智能的公开数据集,不是又一个演示视频
多个实验室把机器人操作轨迹放到同一套格式里。真正要核对的是任务定义、失败样本和许可,而不是剪辑后的成功镜头。