9 月 18 日:Apple 用可逆性标尺测没有外部重置的强化学习
Apple 的 REVERSAL-BENCH 用连续参数 ρ 控制环境可逆性,并给 reset oracle 当恢复真值。同批论文里还有 Agent 的选择性记忆、列描述和价值诱导。成绩表没有写进摘要的部分,这里不补。
2026-09-14 这一周已发布的解读。这是内容归档,不代表当周发送过邮件。
我的阅读 →Apple 的 REVERSAL-BENCH 用连续参数 ρ 控制环境可逆性,并给 reset oracle 当恢复真值。同批论文里还有 Agent 的选择性记忆、列描述和价值诱导。成绩表没有写进摘要的部分,这里不补。
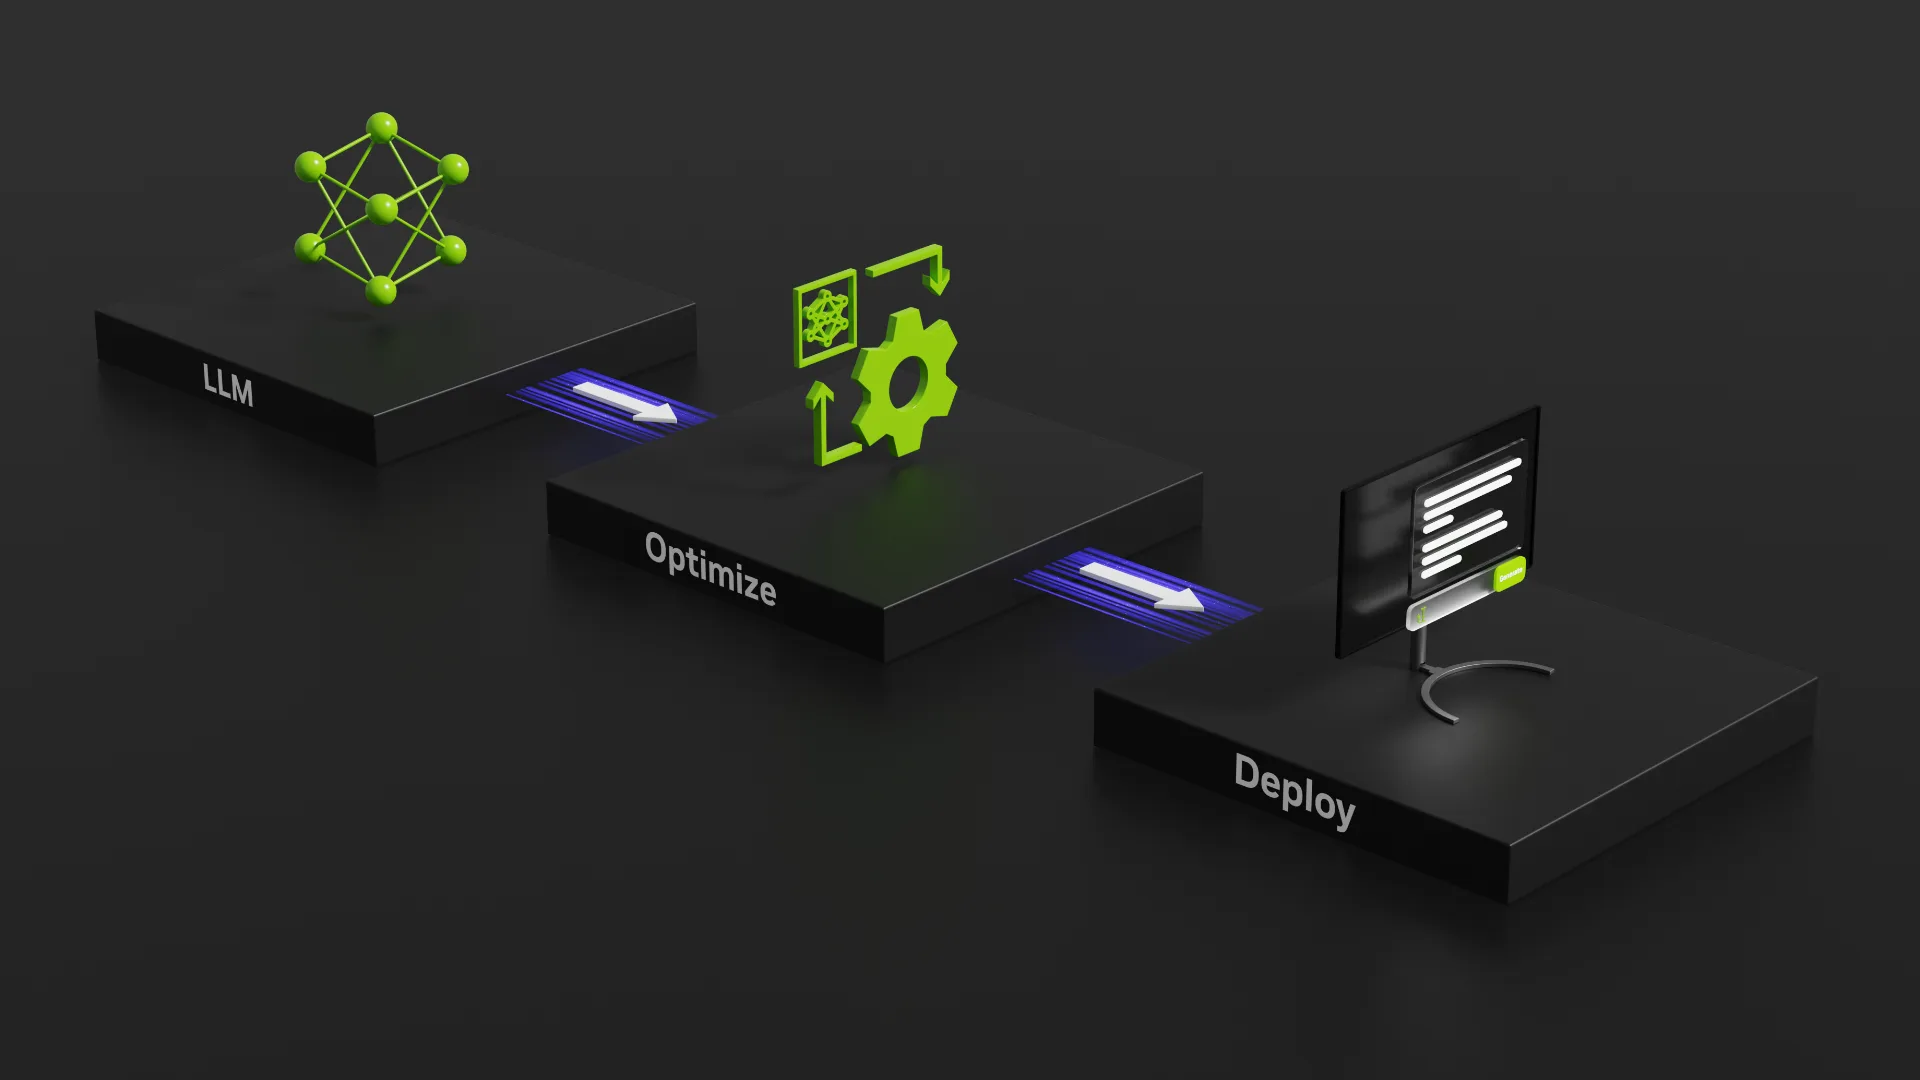
NVIDIA 技术博客给出 Jetson AGX Thor 上 MLPerf 边缘代理基准 6.4 倍加速;Omniverse 智能体把 Blender 场景补进机器人仿真。数字是提交方自述。
NVIDIA 技术博客把 Nemotron 3.5 Lightning 写成每 token 只激活 30B 里的 3B,并和稠密的 Gemma 4 31B 比吞吐。同日前后还有 Vera Rubin 能效、NVLink 6 和 FLARE 的官方摘要。Hugging Face 上 IBM Research 讨论 Agent 一次做对、下次不一定还对。数字都是作者自述。
写这篇时 2026.9 还在 beta。正式标签 2026.9.0 于 2026-09-16 发出;到 2026-11-02,补丁是 2026.10.2。下面三件事来自当时的 beta changelog:OTA 加密、Modbus 破坏性改动、堆内存。
Flexion 的 Nikita Rudin 在 TWIML #760 里反复回到:运动在仿真里好看,不代表能部署;视觉一进环,sim2real 就变难;今天更务实的是分层,而不是一把梭端到端。
Menlo Research 的 Asimov 不是又一个演示视频。v0 开源双足、Asimov 1 DIY 套件、Processor-in-the-Loop 仿真,三件事合在一起,才对得上「模型接到身体」这一轨。